


清北天团甩王炸:正面叫板Figure
刚刚,国产人形机器人「大小脑」,和Figure杠上了!
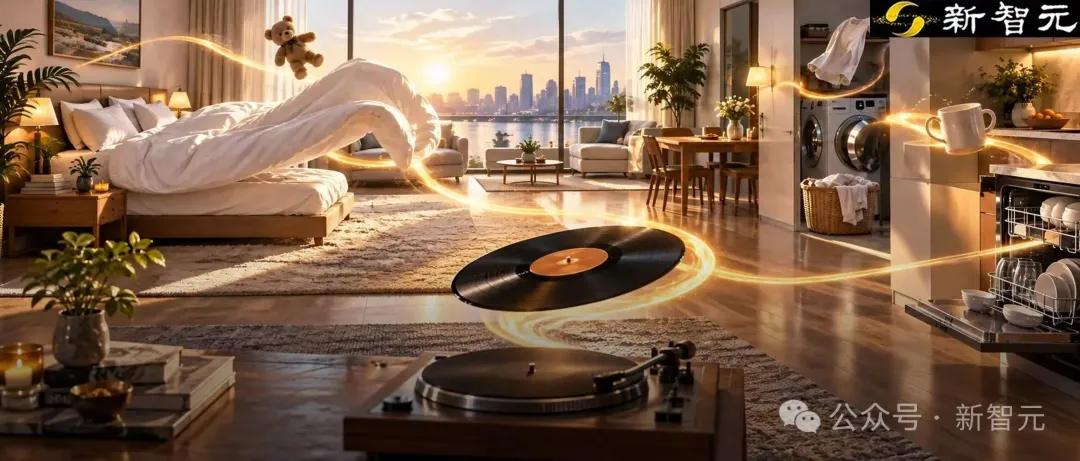
它就是国内初创公司德塔智能新发布的双足人形机器人基础模型,Delta 0。
比速度、比长程,它都不输Figure Helix,任务花样甚至更多。
国内能做到这一步的,目前只有它。
只见,装上Delta 0的人形机器人,优雅地给自己放了张黑胶唱片,跟着音乐摇摆。
也一口气把一屋子的脏活累活挨个干了一遍。
它先走到床边,一只手轻轻攥住被角往外一抖,被子瞬间平平整整。
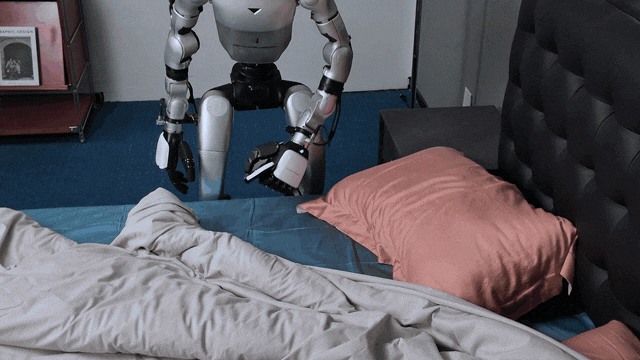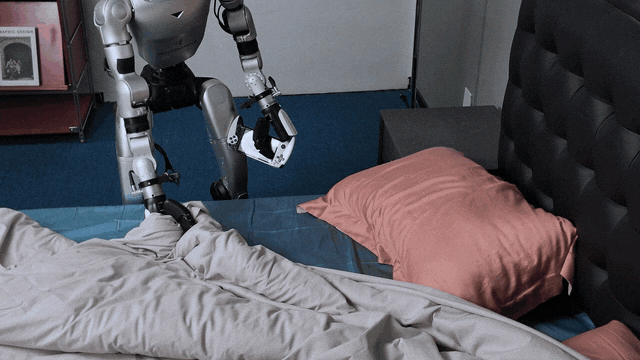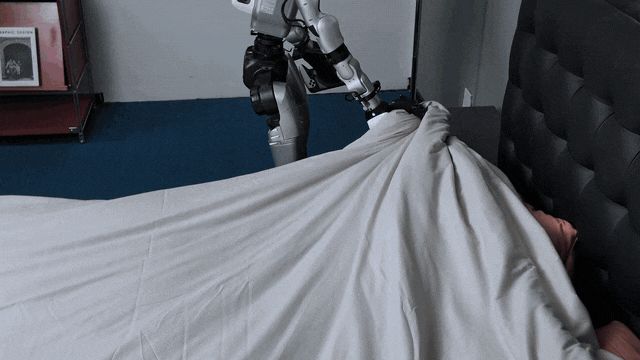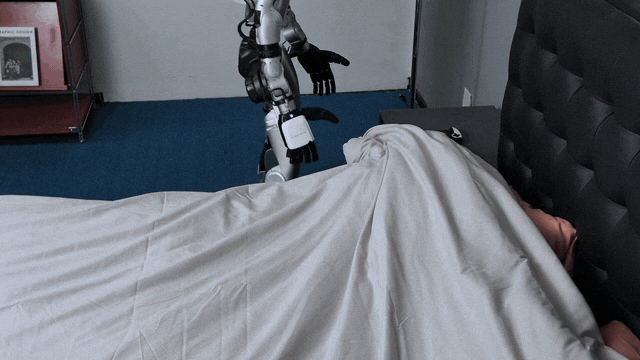
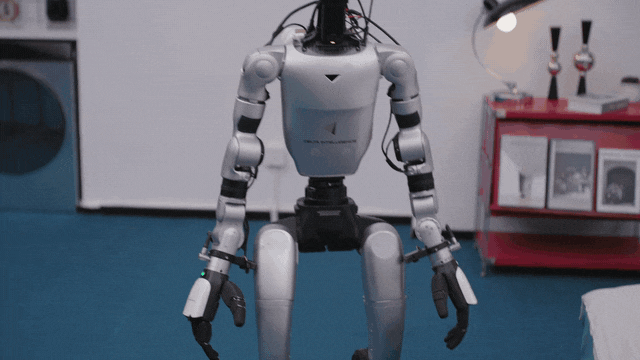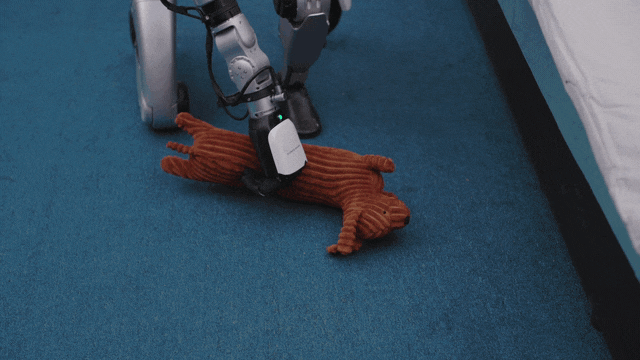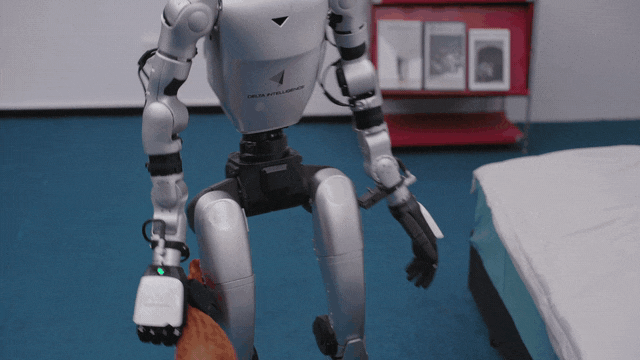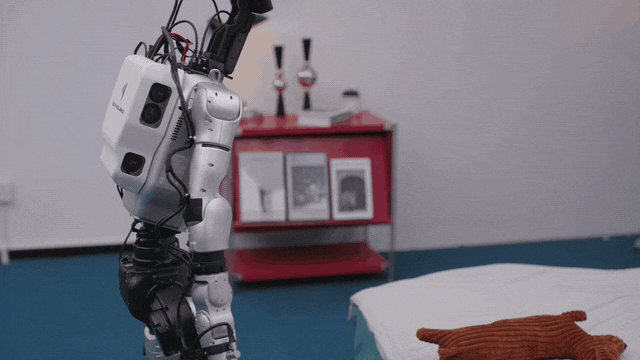
地上躺着一只玩偶。它膝盖一弯,直接「丝滑下跪」,把玩偶捡起来后单脚一蹬利落起身,顺手一放,玩偶又回到了床上。
椅子上搭着的脏衣服,被它一把抄起,塞进了洗衣机。
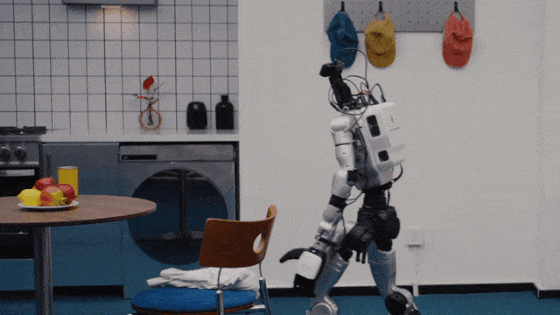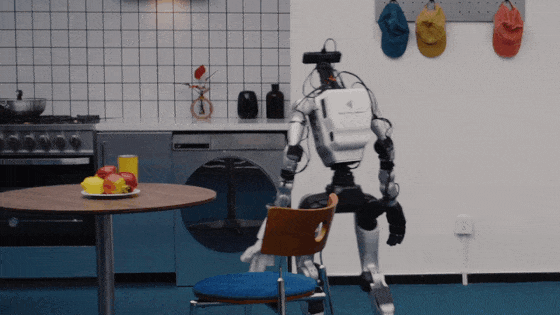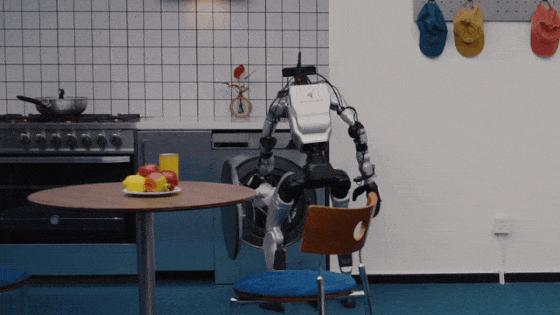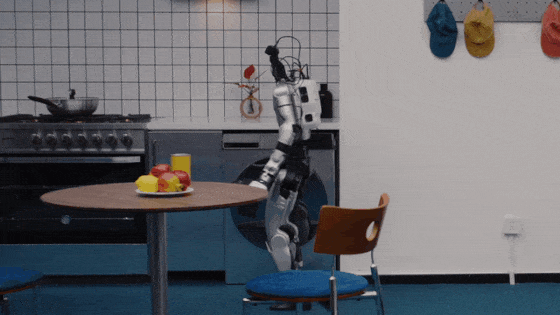
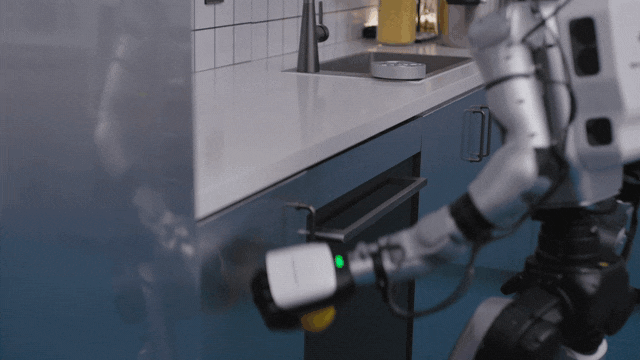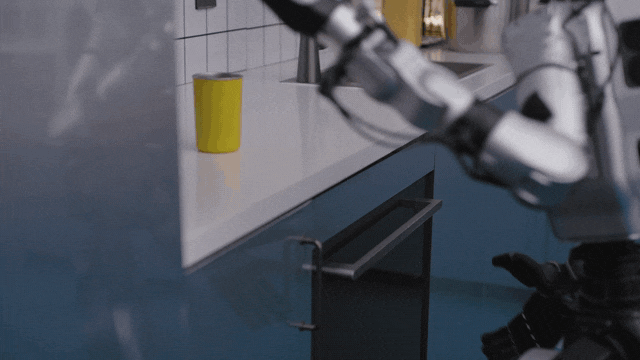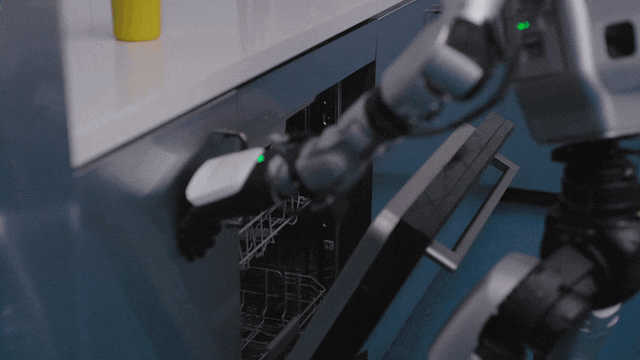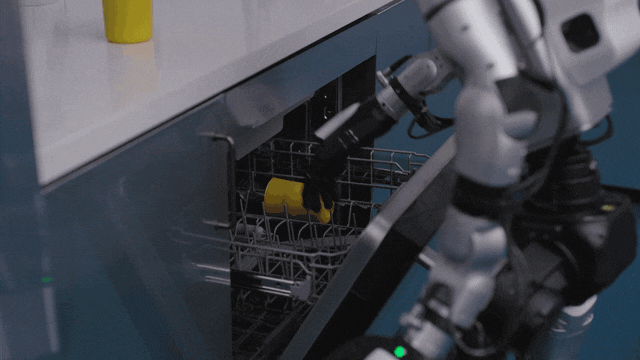
洗碗机的门关得死紧,它一把拽开,把刚从餐桌上拿来的杯子稳稳放进碗架。
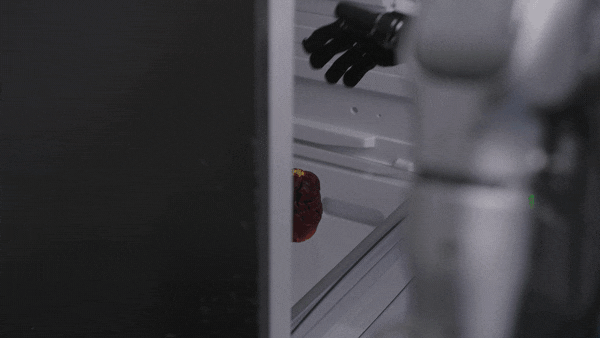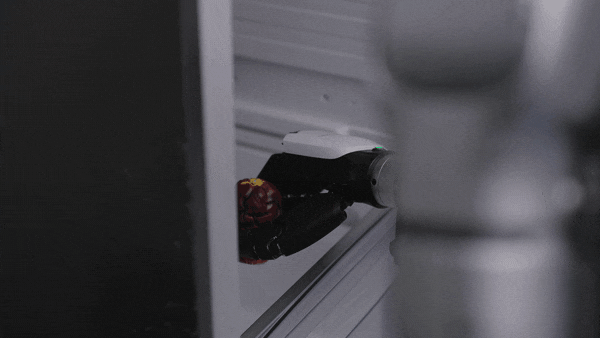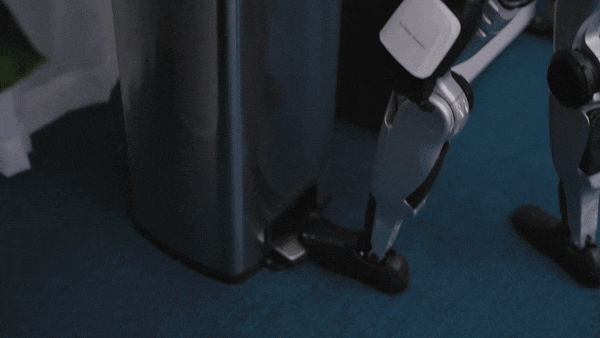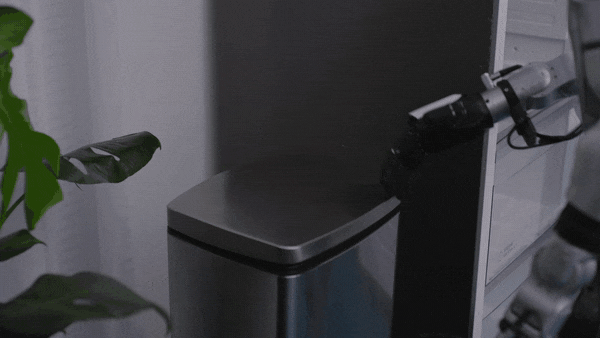
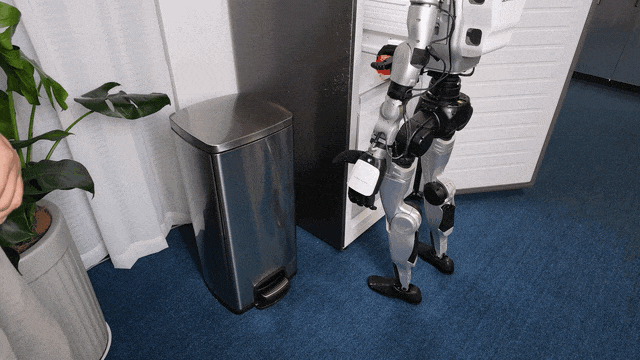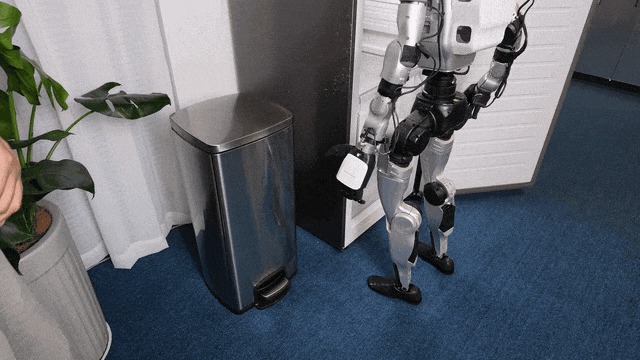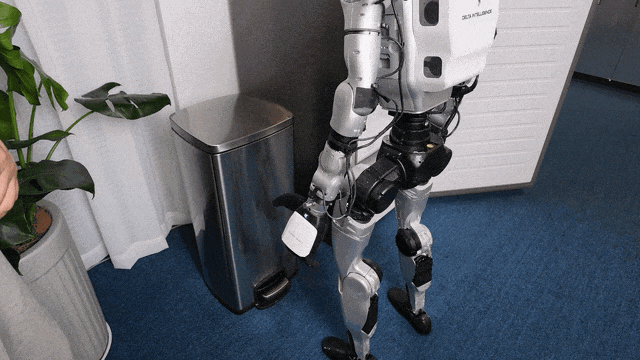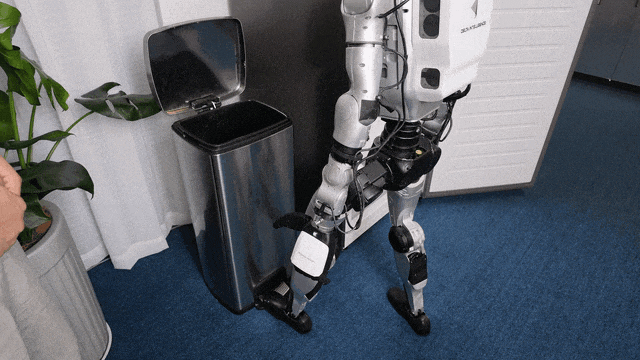
最后,它拉开冰箱拎出一个快烂掉的苹果,走到脚踏垃圾桶前一脚踩开桶盖,把苹果精准丢了进去。
活儿全干完,它一转身,结结实实瘫进了沙发。
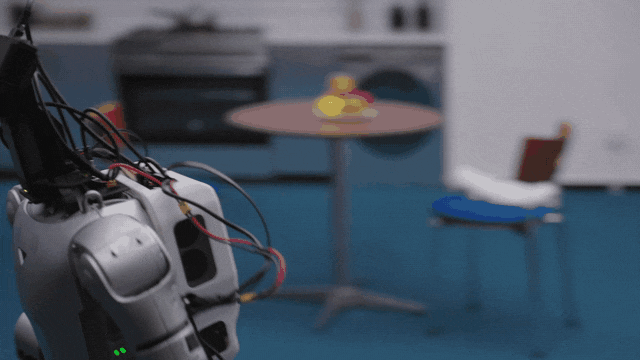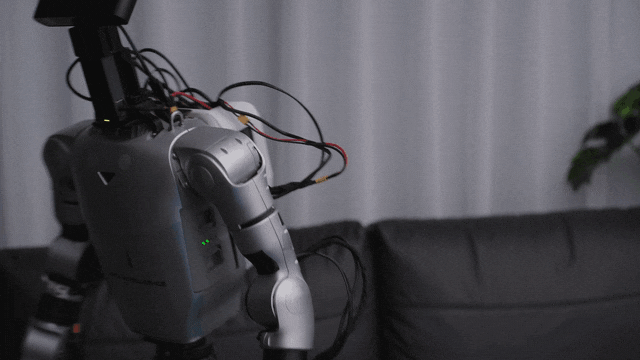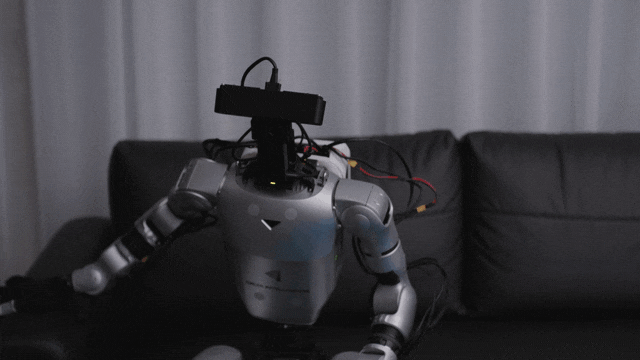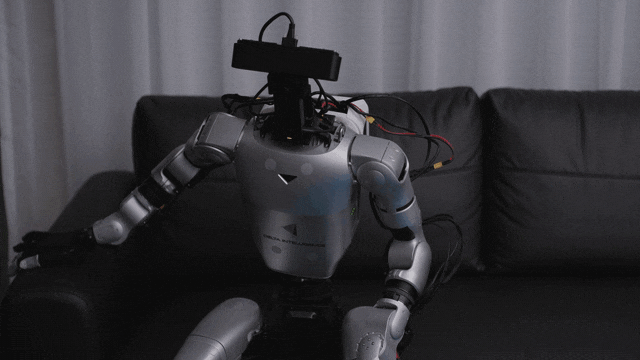
前后3分钟全自主完成,行云流水,中间连一次磕巴都没打。
这台机器人的身体是市面上就能买到的通用款,所以看着轻松的每个动作,难度全压在了Delta 0身上。
手上力气不够,它就全身一起使劲
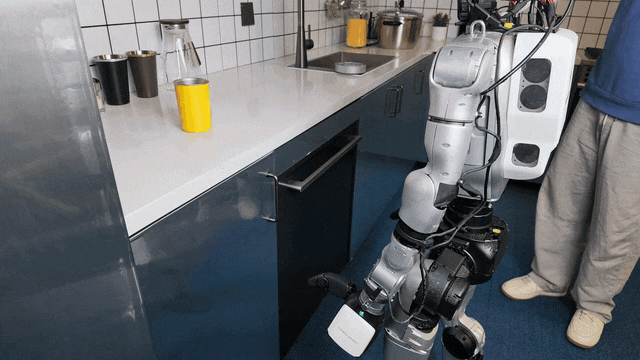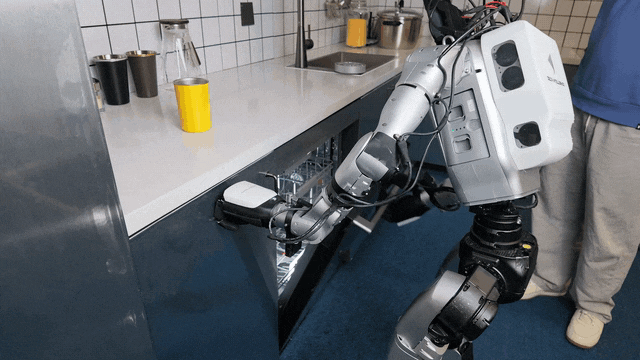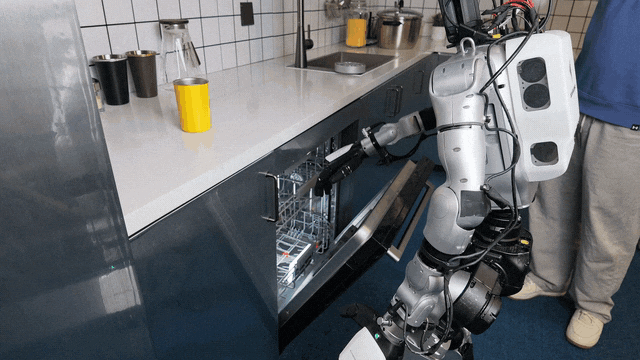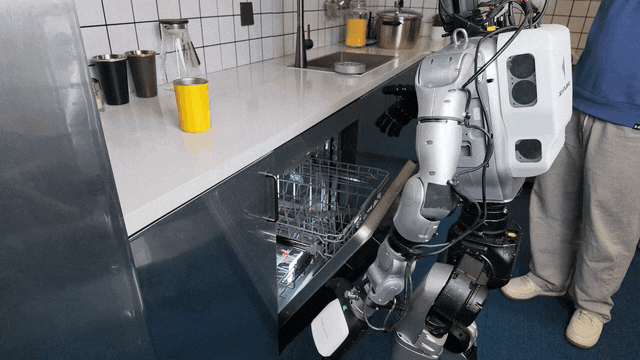
刚才它一把拽开的那扇洗碗机门,其实比你想象的沉得多。
德塔团队拿拉力计实测过,想拽开它,得用上大约5公斤的力。可这台机器人手臂的力气只有1.5公斤左右,门要的力是它的3倍还多。
力气不够,那就借力。
它压根没打算只靠胳膊硬拽。一只手撑住柜子,给身体找个支点,另一只手握住门把手,同时腰和腿猛地往后一坐,把全身的重量压了上去。门顺着铰链转开,它拉的方向也跟着一点点转。
踩垃圾桶的时候,它得先把全身重心压在一条腿上,再抬起另一只脚,精准踩下踏板。劲儿小了桶盖弹不开,劲儿大了身子就容易晃倒。
前一秒还在走路的脚,这一秒成了开盖的工具。
Delta 0分成大脑和小脑两层。大脑看画面、听指令,决定接下来做什么,小脑再把这些决定翻译成全身每个关节的动作。
刚才借力拉门、单脚踩桶的时候,手脚怎么配合、怎么保证不摔跤,全是小脑在实时微操。
它也没把身体拆成上下两半来管。从手指到脚尖,全身被放进同一个动作空间,一共69个自由度,身体占29个,两只手留了40个。上下半身一起学,所以胳膊没劲儿的时候,它懂得调动腰和腿来帮忙。
会使劲还不够,还得知道自己使了多大劲,拉门、踩踏板时才拿捏得住分寸。
Delta 0的办法是直接算,德塔管这叫力的「内生」。它想把手伸到A点,却被门挡在了B点,差得越远,关节往A点使的劲就越大,所以看这段差距,就能算出这股力有多大。
顺着这个思路,团队做出了纯算法的力位混合控制,控制手脚位置的同时,把接触时的受力一起管住,相关成果拿下了机器人顶会CoRL的最佳论文。
快,是从人身上「扒」下来的
拉门、踩踏板靠的是全身发力,到了铺床、放唱片这种活,比的就是手脚够不够快。
Delta 0干起活来一点不磨蹭,手脚连贯利索。
铺床的时候,被子又软又滑,一扯就变形。它脚下沿着床边挪,手上一刻没闲着。
放唱片也干净利落。它捏起唱片,掀开防尘盖,把唱片稳稳落到转盘上。
走向目标的路上,它的身体已经在调整姿势,手臂提前伸出去,到了地方直接开干。
从预训练开始,Delta 0吃的就是没有降过速的人类全身数据,人平时怎么干活,它就照葫芦画瓢怎么学。
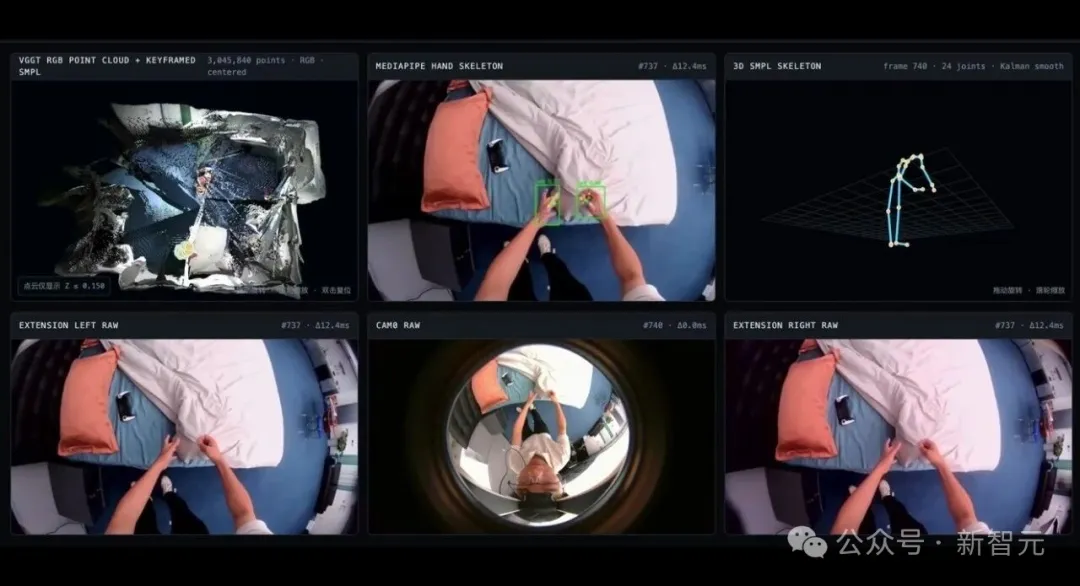
人铺床时采下的全身数据
等到练具体活儿的阶段,数据改用遥操作来采。操作员直接拿自己的身体当遥控器,人弯腰它就跟着弯腰,所以人干活有多利索,采出来的数据就有多利索。
这是双足人形才有的便宜。它和人长得一样,人一边走一边干的数据,它能原汁原味地直接学。
光有猛料还不行,脑子也得跟得上。
Delta 0的大脑每秒刷新10到20次动作规划,每次都提前盘算好接下来的一串动作,边做边想,不会做完一步停下来发呆。
小脑每秒至少执行50次,过了100次就很顺滑,团队内部已经跑出了500次的版本。
德塔还放了句狠话,以后发出来的画面,得按0.5倍速放,不然人眼根本看不清动作细节。
超长程任务,靠提前预演和自己纠错
连着干一串家务,磨人的地方就在衔接。
上一件事做完时身子停在哪、手里攥着什么,直接决定了下一件事从哪起步。
它从餐桌上端起杯子走到洗碗机前,先把杯子搁在旁边的台面上,腾出手去拉那扇沉门,等门开了,再把杯子拿起来放进去。
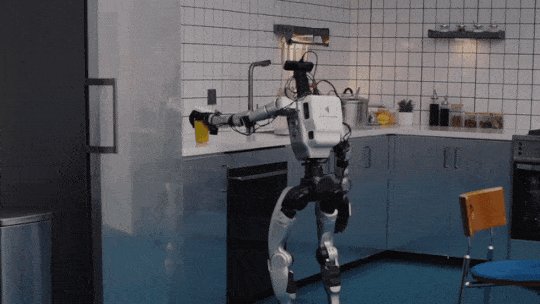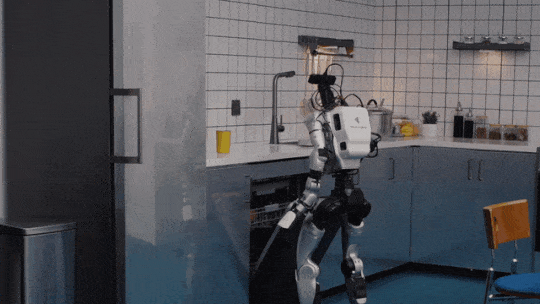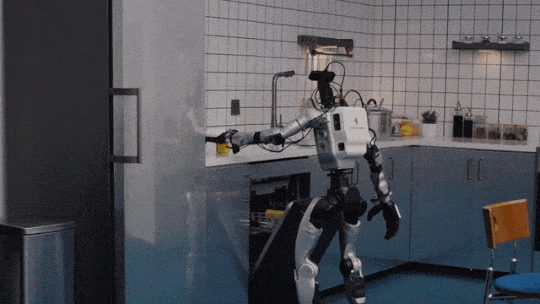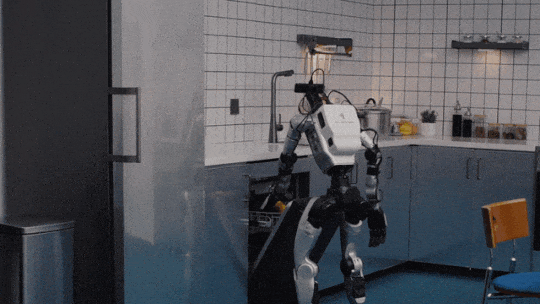
要是死攥着杯子不放,门根本拉不开;杯子搁得太远,门开了又够不着。