


新技术让航行器在浑浊水体可靠对接
明明在实验室水池里测试稳定,一进入真实的湖海环境却频频失效。这是中国科学院西安光学精密机械研究所(以下简称西安光机所)海洋光学技术研究室研究员吴国俊团队在前期测试中反复出现的问题,一度让成员感到棘手。 历经一年外场试验积累,团队跳出反复调参的传统思路,从水体与目标底层物理特性入手,攻克这一瓶颈。近日,该团队在复杂水环境自主水下航行器(AUV)光学对接领域取得重要进展,提出物理引导与几何约束融合的水下光信标显著目标检测与定位框架(PGF-ULB)。该技术可在浊度、光照多变水体中精准识别信标,为AUV长航时水下观测、设施巡检等任务的自主返回对接提供可靠感知支撑。相关成果发表于《信息融合》。
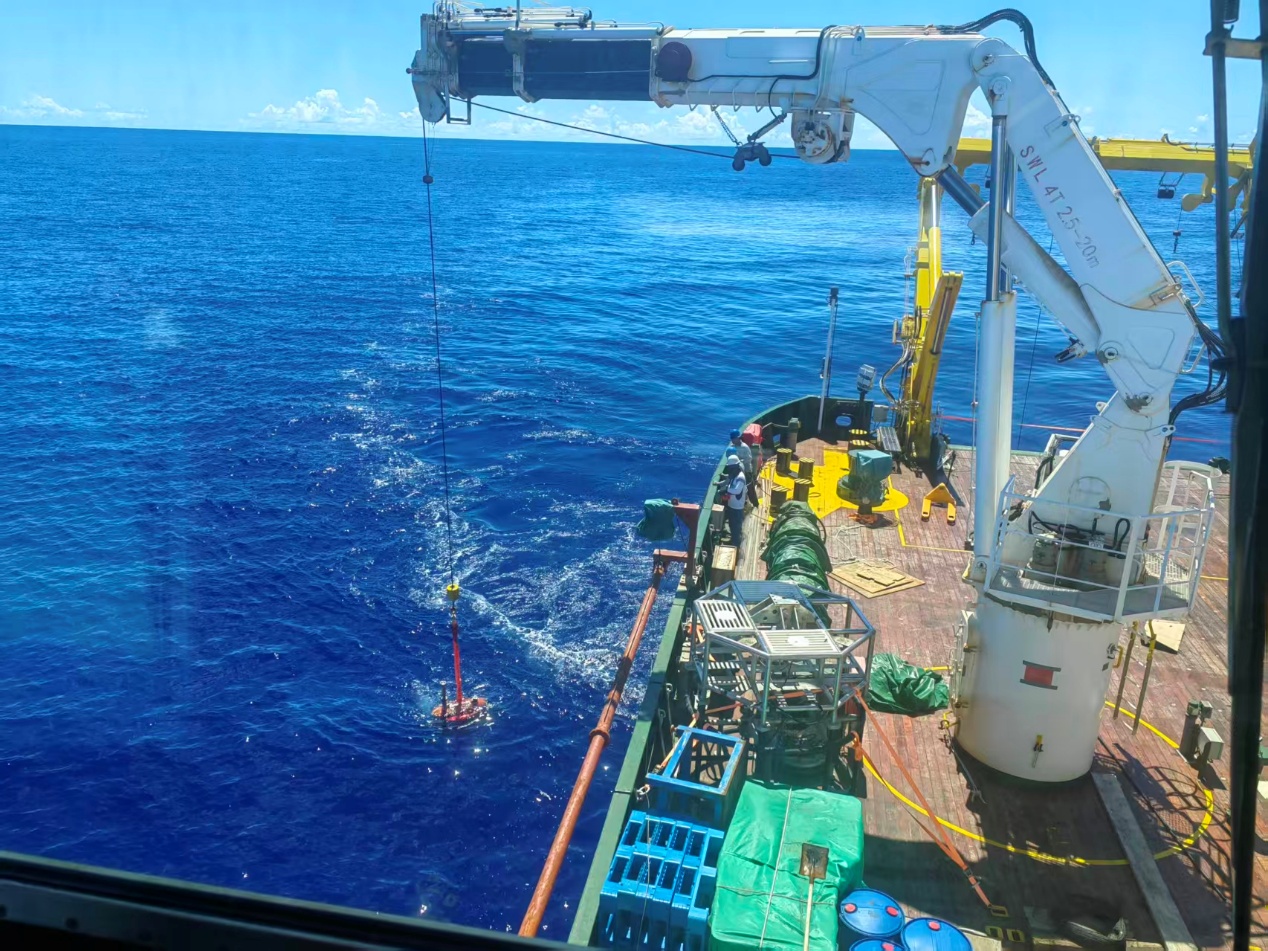
团队在位于南海的水下导引海试试验工作场景。受访者供图 精细阶段难以替代 AUV光学对接是水下持久观测、设施巡检与资源勘探等长航时海洋任务的关键支撑技术。水下图像中信标的精准检测与定位,直接决定对接的可靠性与安全性。水体及悬浮颗粒的吸收与散射,会造成信标图像对比度下降、边缘模糊、结构畸变,图像退化程度随浊度、光照、目标距离实时变化。传统方法稳健性有限,深度学习方法又依赖大规模标注样本训练与图形处理器算力,难以部署在算力、功耗受限的AUV平台上。 “如果算法主要依靠‘亮度最高’或‘类圆形特征’识别目标,容易将光晕、反光误判为信标,或是漏掉真实目标。一旦信标中心定位出错,后续位置、姿态计算就会发生偏差、跳变甚至中断,直接影响对接导引。”论文第一作者、西安光机所工程师苗宇宏介绍。 针对这一难题,团队提出物理引导与几何约束融合的PGF-ULB框架:依托水下成像物理模型抑制后向散射、衰减前向散射光晕,凸显信标本体;利用信标径向对称的几何特性构造抗退化结构线索;再借助条件随机场,依据两条线索的可信度做自适应融合。 苗宇宏说,AUV如同水下自主机器人,既能出海开展长期海洋观测、设施巡检、资源勘探,也需要可靠返回对接站。清水环境之外,浑浊水域信号弱、干扰强,且环境动态变化。航行器逐步靠近对接站时,信标成像尺寸持续改变,散射与环境光干扰同步变化,依靠单一特征的传统方法很难持续稳定工作。 AUV返回对接站后,可回传探测数据、接收新任务指令、补充电能、开展设备维护与二次布放。“没有可靠的对接能力,AUV难以实现水下长期驻留,无法反复自主执行任务。” 苗宇宏表示。 水下对接的末端精细接近阶段,光学感知具备独特优势:信息密度高、定位精度高、抗电磁干扰;主动发光信标可在近距离提供高精度相对位姿。声学、惯性导航适合远距离引导与全局定位,但在对接末端精细接近阶段,光学感知具有高精度优势,难以替代。“这也是我们主攻该方向的核心原因,希望为水下装备长期自主运行补齐基础感知短板。”吴国俊告诉《中国科学报》。
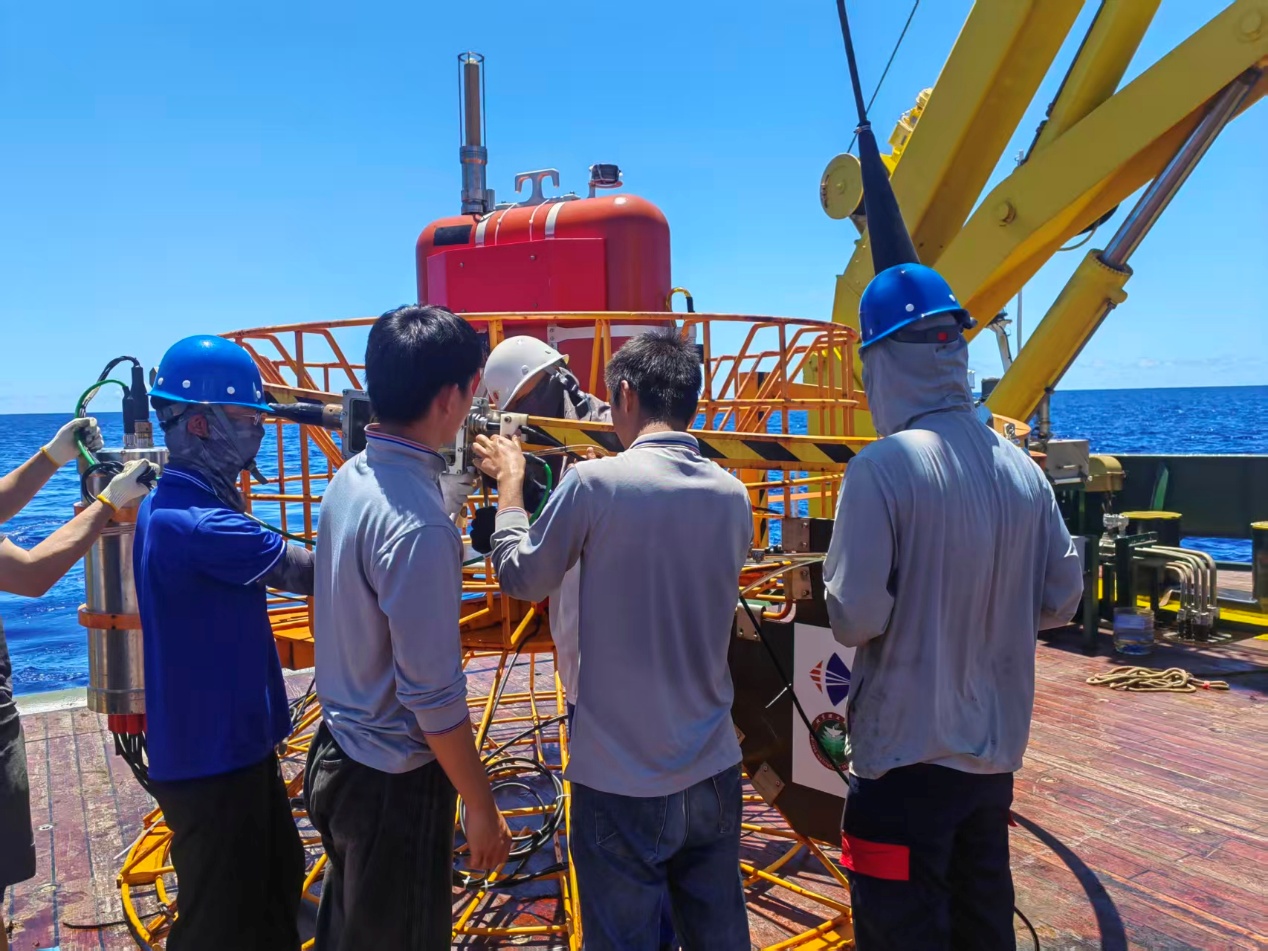
团队在南海开展水下导引海试试验工作。受访者供图 800幅湖试和近海图像 依托湖试与海试实测试验,团队构建了包含800幅像素级标注图像的水下光信标显著目标检测数据集(ULBSOD)。数据集覆盖多种对接站构型,囊括不同浊度、光照、目标尺度场景。团队将PGF-ULB与传统方法、深度学习、水下专用算法在内的9 种代表性算法对比测试。结果表明,在ULBSOD基准数据集上,PGF-ULB 检测成功率 100%,F1分数0.996,质心定位平均误差仅 0.384 像素,达到亚像素级精度,结构一致性0.927,各项核心指标全面领先。 苗宇宏将PGF-ULB比作两名各司其职的 “观察员”:一名掌握水下光传播规律,通过成像物理模型抑制后向散射、衰减前向散射光晕,突出目标本体;另一名挖掘信标几何特征,即便轮廓模糊,仍依靠径向对称特性锁定目标中心。系统根据两类线索可信度自适应融合判断结果,动态分配权重,保证检测结果空间连续、无破碎。物理分支负责去雾、抑制光晕,几何分支负责目标中心定位,融合模块负责动态权衡两条线索。 100%检测成功率,意味着ULBSOD数据集所覆盖的全部浊度、光照和?标尺度条件下,所有图像均可成功检出信标。亚像素定位意味着信标中?的平均图像误差只有0.384像素,不足单个像素。“对接末端对相对位置判断精度要求极高,信标中心定位越准,输入后续位姿估计的数据就越干净稳定,为下游高精度导引打下基础。” 苗宇宏说。 团队将PGF-ULB接入单目相机位姿测算模块,开展面向实际对接的视觉导引实验,验证“检测-位姿估计-视觉导引”的全链路性能。测试显示:航行器位姿可用率由最佳深度学习方法的86.13%大幅提升至99.52%,在绝大部分对接流程中可持续输出有效的位置、姿态信息;对接轨迹平滑连续,可准确收敛至对接站,为自动对接控制提供稳定位姿数据,显著提升复杂水环境下水下对接作业的稳定性与安全性。 “水下对接如同船舶靠码头,航行器必须精准识别对接站的‘信号灯’才能稳定停靠。新技术相当于为视觉系统同时配备‘去雾滤镜’与‘形状校验器’,双重线索互为印证,即便在浑浊水体中也能精准锁定目标,规避传统方法容易‘看走眼’的缺陷。”吴国俊解释,该方案为浑浊、多变水下环境中主动光信标的稳健感知,提供了一条可解释、计算高效、便于AUV搭载部署的技术路径。 “研究把水下成像物理规律和信标几何结构整合进同一自适应融合框架。我们依据两类线索的可靠性差异,利用条件随机场完成图像级、像素级融合,并不是简单取两种结果的平均值。”苗宇宏总结。
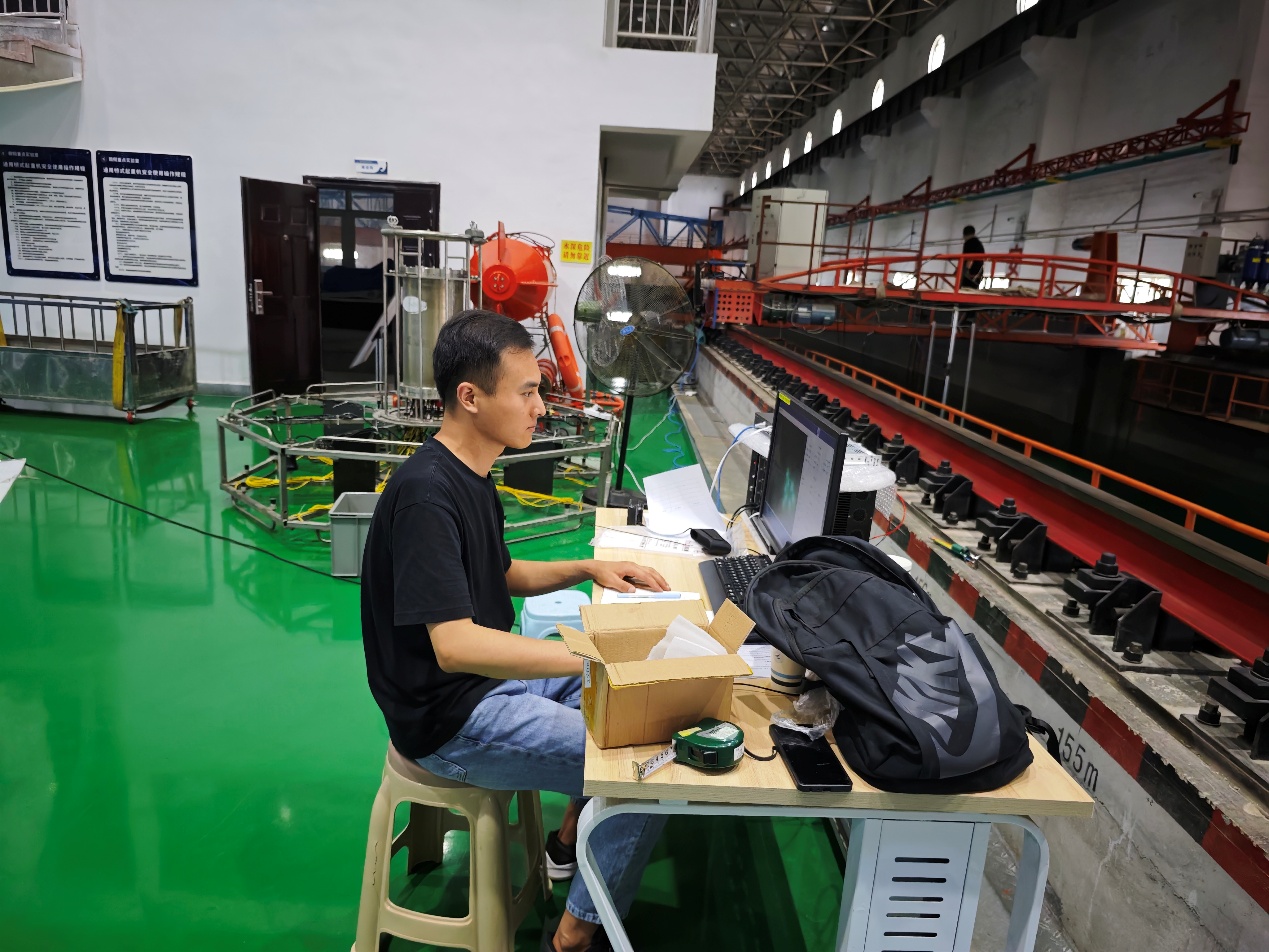
苗宇宏工程师在水池开展算法调试与系统测试工作。受访者供图 科研要经得起检验 令苗宇宏印象深刻的,是高浊度近海数据分析中发现的特殊现象:远距离小目标尚可偶尔检出,但随着AUV 靠近、画面中信标逐渐变大,光晕增强、信标边缘模糊甚至粘连,会造成位姿输出中断。 团队起初怀疑是检测阈值、参数设置问题,试图依靠调参恢复信标识别效果。经过分组测试与分析,发现症结不在参数阈值。强散射环境会同时干扰两条感知线索,物理分支受残余前向散射光晕影响,几何分支因图像严重模糊导致径向梯度一致性下降。强散射条件下,任意单一线索都无法保持稳定。 这一发现推动团队放弃寻找“万能单一特征”,转而将物理线索、几何线索纳入同一自适应融合框架。“这一过程让我体会到,科研不只是完成算法开发,更重要的是接受真实环境检验。对于水下装备,单帧画面效果优异远远不够,持续稳定工作才具备实用价值。”苗宇宏感慨。 当前,这项技术主要用于搭载主动光信标的AUV 光学对接,重点服务对接末端高精度视觉导引,有望应用于海洋观测、水下设施巡检、资源勘探、水下考古、地形测绘、生物探测等需要自主返航的水下作业场景。 虽然团队已完成湖试、近海与深海海试的数据验证以及位姿估计全链路验证,但距离标准化、规模化工程应用,还需持续考核长期运行可靠性。“技术已经具备工程化基础,下一步重点推进工程转化落地。”吴国俊介绍。
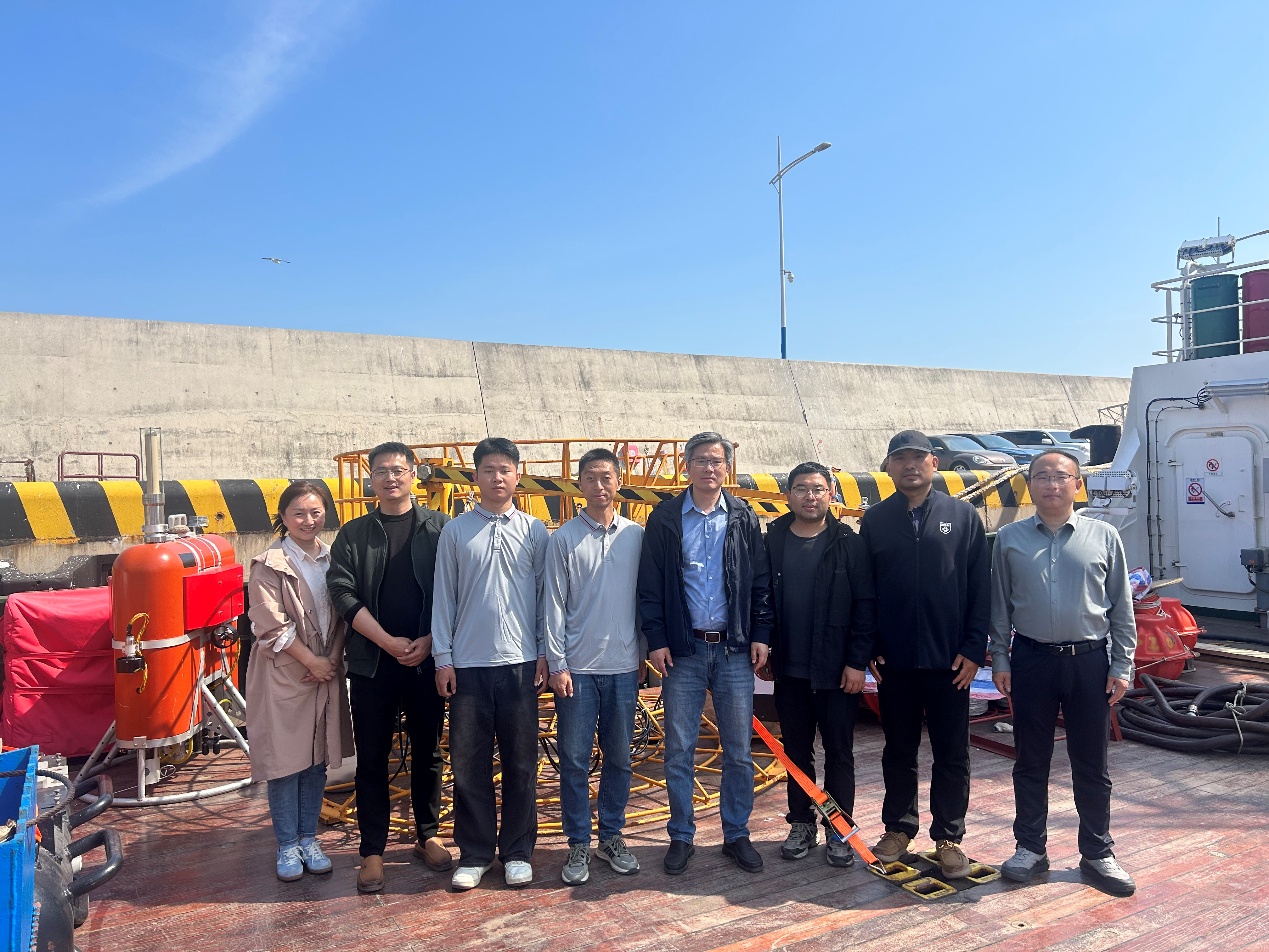
团队在南海开展水下导引海试试验工作。受访者供图 面向未来,团队将继续提升算法的复杂环境适应性,重点攻克强散射、严重模糊、局部遮挡等场景,减少感知失效情况;拓展信标构型,适配更多信标数量、排布方式与观测角度;持续优化计算效率,结合机载平台开展闭环试验。“我们不只关注实验室条件下的精度,更看重装备端的算力开销、可靠性与长期运行能力,希望逐步搭建完整的水下感知与自主对接技术链条。”吴国俊说。