


马斯克:让AI走出IDE
马斯克:“What Anthropic did extremely well was make AI excellent at software engineering.”
马克斯:Anthropic做得非常好的一件事,是让AI变得擅长软件工程。
马斯克:“But no one has yet made AI excellent at real-world engineering.”
马斯克:但到现在,还没有人让AI真正擅长现实世界的工程。
马斯克接受央视财经独家采访时,给AI工程划出了一条分界线。
一边是已经挤满模型厂商的代码世界。Agent能读仓库、改文件、调用终端、运行测试,再根据报错继续修复。OpenAI、Anthropic、Google都在争夺开发者,Coding Agent正在成为大模型公司的标配。
另一边是汽车、机器人、工厂和火箭。马斯克认为,这片战场至今还没有人真正拿下。
马斯克在这场访谈里表示,他希望用SpaceX和Tesla的数据训练Grok,让模型进入汽车、机器人和火箭这类现实系统。
这个设想能否实现还没有答案,它却把开发者即将面对的问题说得很具体:模型要如何感知现场、理解物理约束、控制硬件,并让每个动作都可以验证和接管。
2026年9月25日,中国中央广播电视总台对马斯克进行了一场约26分钟的专访。话题从大模型、中国AI一路谈到机器人、电力与航天。
以下为访谈内容,我们进行了翻译与整理。
代码世界给AI准备好了试错场
马斯克形容AI现在的更新速度,用了一个很直白的说法。
马斯克:“The rate of AI software improvements and major announcements is so rapid that it makes my head spin.”
马斯克:AI软件的进步和重大发布太快了,快得让我头晕。
马斯克谈AI软件的更新速度
软件工程跑得最快。
马斯克:Anthropic做得非常好的一件事,是让AI变得擅长软件工程。
马斯克评价Anthropic在软件工程上的进展
代码对AI很友好。
公开仓库提供了大量训练材料,编程语言有明确语法,编译器和类型检查器能立即报错,测试套件会告诉Agent改动是否通过。即使做错,它也可以在沙箱里重跑,最后用版本控制撤回。
一个Agent修复API参数错误时,可以在几分钟内完成“读代码、写修复、跑测试、根据错误继续修改”的循环。这个循环有数据,有工具,有清楚的失败信号。
软件工程没有被“彻底解决”。需求、架构、上线责任仍然很难。只是与物理世界相比,代码更容易让AI获得高频、便宜、可复现的反馈。
代码可以回滚,现实世界不行
紧接着,马斯克把软件与现实工程分开了。
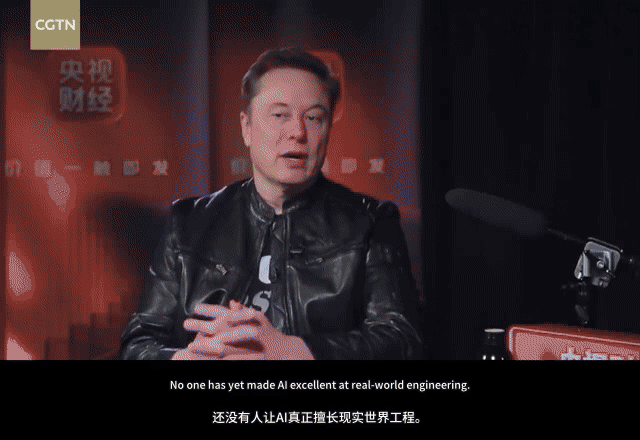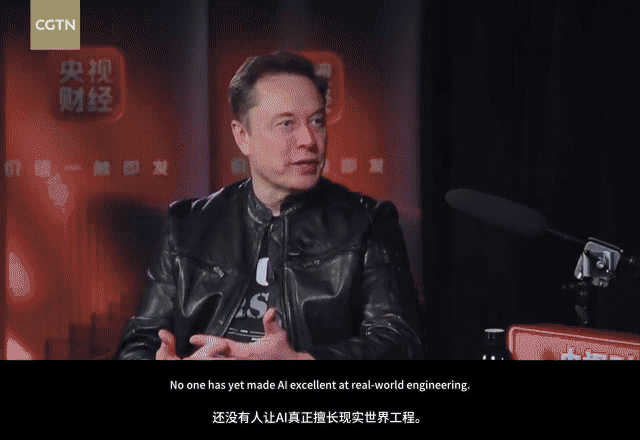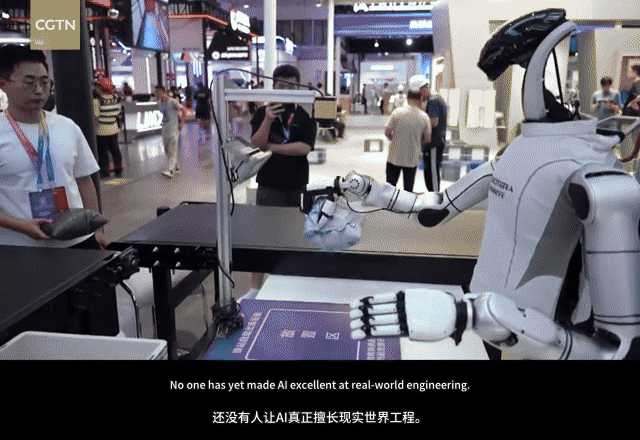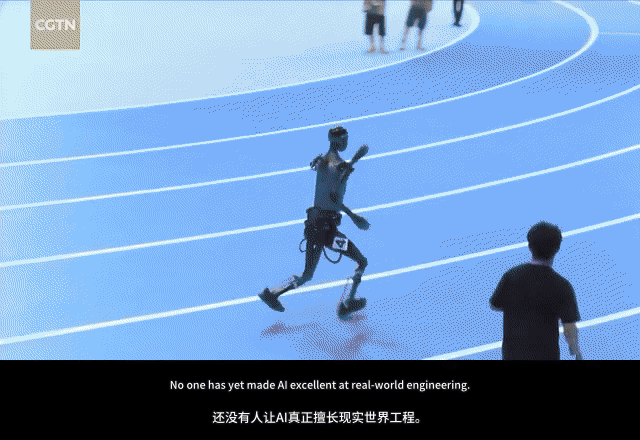
马斯克认为,AI在现实世界工程上还没有达到软件工程的水平
这里的“现实世界工程”,可以理解为与真实设备、材料和环境打交道的工程。一行控制代码落到车辆、机器人或火箭上,它的结果要穿过传感器、网络、执行器、材料强度和安全规则。
假设Agent需要修改自动驾驶的刹车逻辑。代码通过单元测试,只能证明函数在预设输入下工作。上路以前,团队还要处理摄像头遮挡、雷达噪声、路面摩擦系数、通信延迟、执行器老化和极端天气。某个边界条件若没进测试集,模型不会自动知道它存在。
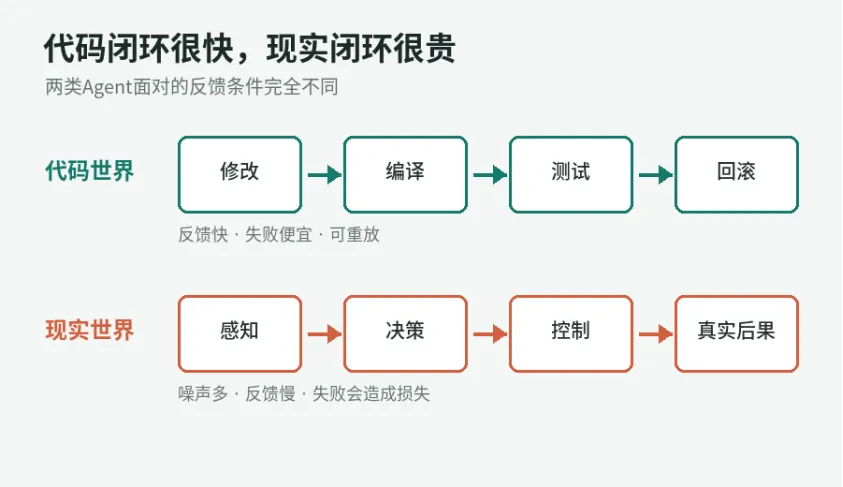
代码任务可以借助编译、测试和回滚快速闭环,现实工程还要穿过感知、控制、硬件与安全责任
代码跑错了可以发新版本。一台机器人撞倒货架以后,“回滚”修复不了现场的损失。
马斯克手里的筹码是SpaceX和Tesla的工程数据
马斯克给出的路线,是把SpaceX与Tesla积累的工程数据用起来。
马斯克:“I think we've got a real opportunity with the SpaceX training data and maybe with the Tesla training data to make AI extremely capable in real-world engineering.”
马斯克:我认为,借助SpaceX的训练数据,也许再加上Tesla的数据,我们有机会让AI在现实世界工程上变得非常强。
马斯克谈SpaceX与Tesla工程数据的用途
这类数据稀缺在过程与结果的关联。
SpaceX和Tesla能产生大量真实运行记录:设计变更、传感器数据、控制指令、仿真结果、零部件异常、故障复盘。模型如果能看到“工程师做了什么,系统随后发生了什么”,才有机会学到代码之外的因果关系。
数据在手,也不等于问题已经解决。
真实故障通常稀少,极端情况不可能反复制造,不同车型、生产批次和软件版本还会让分布不断变化。仿真里完美的方案,落到真机上可能因为一点摩擦、延迟或温度偏差失效。这就是机器人和自动驾驶长期要处理的“仿真到现实”差距。
马斯克说的是Grok的训练机会,目前还不能写成Grok已经成为现实世界工程师。
一台机器人强不强,模型只占一部分
访谈开始前,主持人与Optimus玩了几轮石头剪刀布。谈到机器人的反应速度,马斯克没有只说“模型更聪明”。
马斯克:“You can just improve the actuators, improve the sensors, improve the frame rate of the cameras, increase the amount of AI compute.”
马斯克:可以改进执行器、改进传感器、提高摄像头帧率,再增加AI算力。
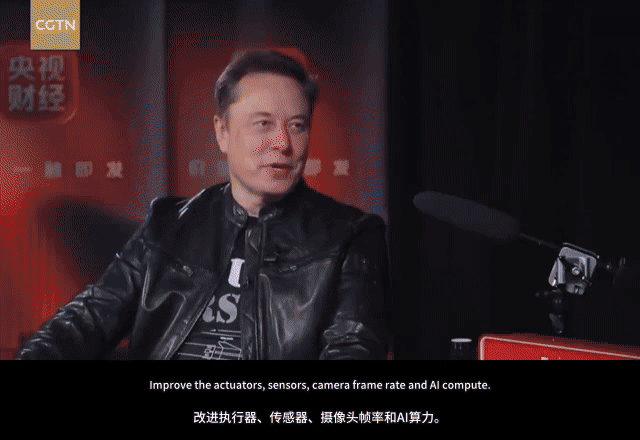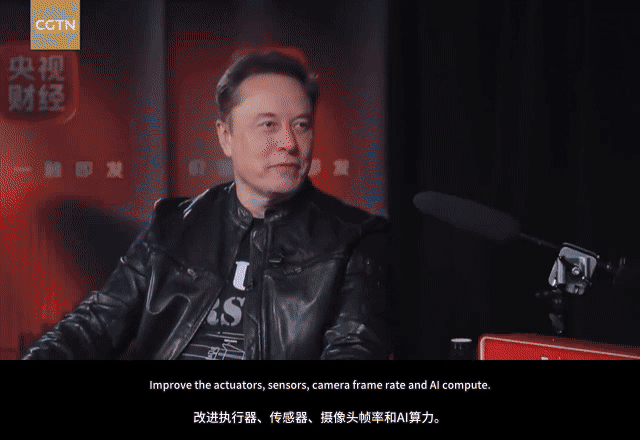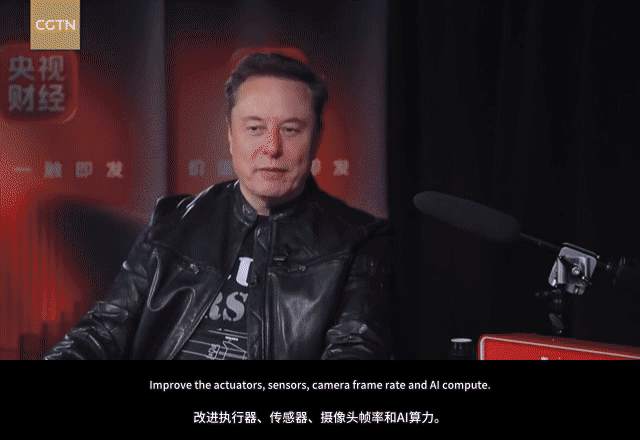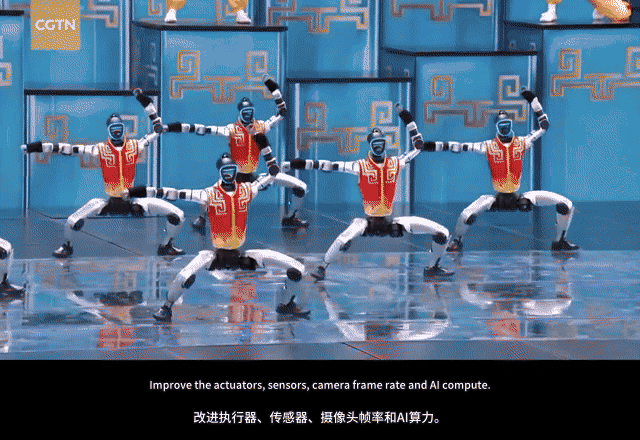
马斯克谈机器人性能与执行器、传感器、摄像头和AI算力的关系
只盯着模型跑分,会把这套软硬件协同漏掉。
机器人能否抓稳一只杯子,同时受视觉识别、深度估计、网络延迟、控制频率、关节精度、电机扭矩和材料摩擦影响。模型给出了正确动作,执行器慢了100毫秒,结果依然可能不对。
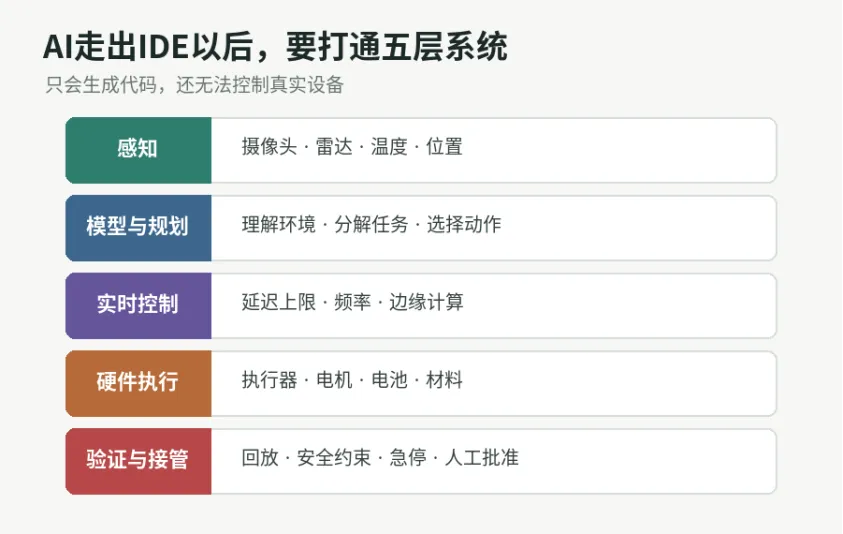
现实世界Agent要同时打通感知、模型与规划、实时控制、硬件执行和安全接管
开发者会重新遇到一套工程语言。平均响应时间不够,还要看最坏延迟;离线准确率不够,还要看错误发生时能否进入安全状态;云端跑通不够,还要看边缘设备断网时怎么处理。
有限算力会逼出更好的工程
谈到中国AI模型,马斯克特别提到了每单位算力的性能。
马斯克:“I'd rate probably China as being by far the best in terms of performance per unit of compute.”
马斯克:如果按每单位算力的性能来看,我认为中国可能明显领先。
马斯克评价中国AI模型的算力效率
对现实世界Agent来说,这个指标确实重要。一辆车或一台机器人的边缘计算资源有上限,功耗、散热和通信都会限制模型。开发者不能默认“再换一个更大模型”。
模型蒸馏、量化、缓存、算子优化、任务调度、端云分工,都会直接影响产品能不能落地。在物理系统里,一毫秒延迟、一瓦功耗和一次断网,往往比榜单多两分更具体。
马斯克还预测,中国可能在2到3年内通过光刻和芯片制造缓解算力限制。这同样是他的个人估计,没有公开的技术路线可以证明这个时间表。