

一文看懂机器人灵巧手:技术原、难点与产业
一文看懂机器人灵巧手:技术原、难点与产业
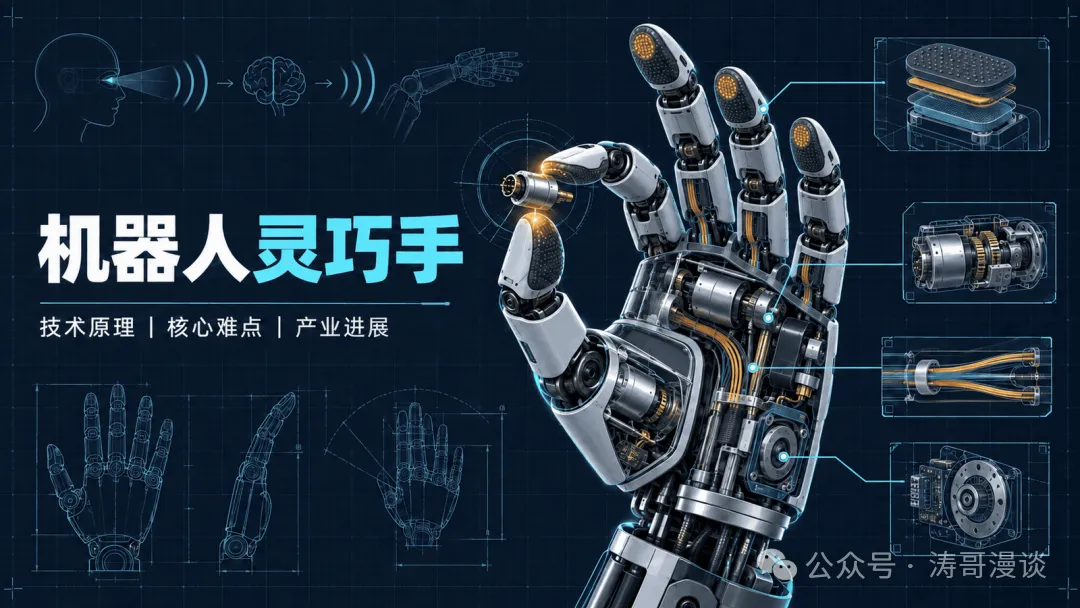
图 1|灵巧手把机构、驱动、触觉与控制压缩进接近人手的体积。
机器人已经会跑会跳,为什么拧一颗螺丝仍然很难
让机器人拿起纸箱并不稀奇。成熟的两指夹爪配合固定工装,早已能在工厂里快速、稳定地重复抓取。真正困难的是另一类任务:从混放零件中捏起一颗螺钉,调整它在手中的朝向,再把它送入被遮挡的孔位;一只手固定接插件,另一只手插线;握住电钻的同时扣动扳机;拿起玻璃杯而不捏碎,也不让它滑落。
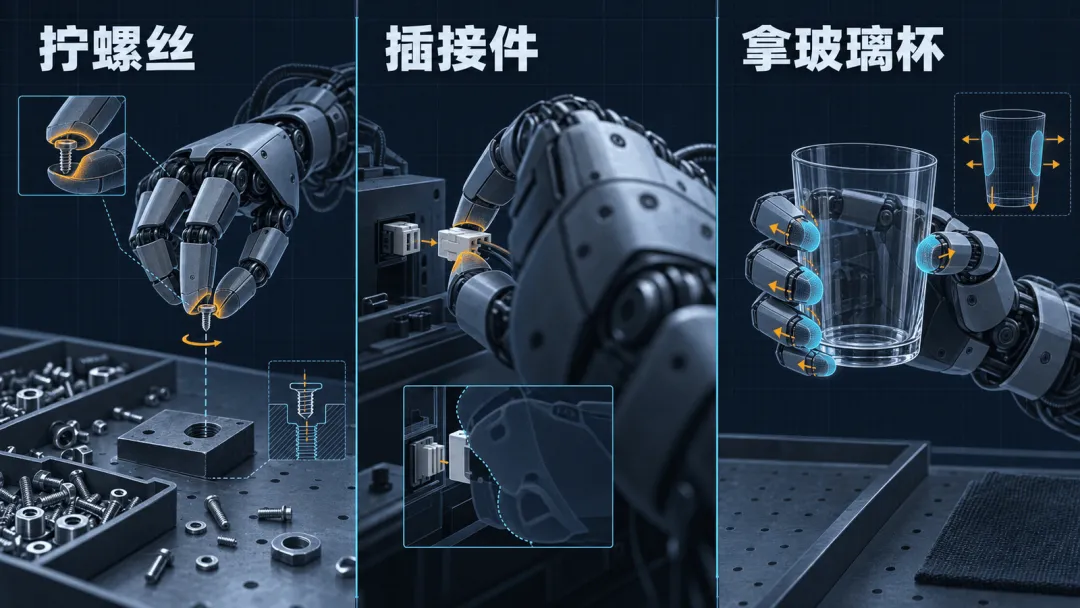
图 2|螺钉重定向、遮挡下插接与易碎物抓握,都要求机器人持续改变接触关系。
这些动作不只是把物体“夹住”。接触点不断变化,手掌会遮挡视线,摩擦也难以预先确定。机器人既要协调多指位置与作用力,还要让物体滚动、滑动、换指或重抓。NIST因此把手内操作单列为机器人手最难实现和测量的能力之一。[20]
灵巧手处理的正是这类任务。五指只是外形,驱动、传动、感知与控制还要装进接近人手的体积,并经得起碰撞、磨损和长期循环。
灵巧手过去多是昂贵的科研设备。人形机器人兴起后,它开始成为整机、零部件和具身智能团队共同定义的接口。截至2026年9月,商品手覆盖约6个至20多个主动自由度,路线从单电机欠驱动到多关节力控,触觉也由少量指尖压力点扩展到掌面阵列。但会张合、会做手势,仍不等于能长期工作。
讨论这个行业,得先分清三个概念:手长得像不像人、能做多少姿态、能否稳定完成任务,不是一回事。
一、灵巧手的边界:能否主动改变接触关系
1. 从夹持到灵巧操作
普通夹爪的目标通常是建立一个稳定抓取,然后由机械臂搬动物体。灵巧手除了抓取,还要改变物体相对手掌的位姿。常见动作可以分为四层:
稳定抓握:包络瓶子、握住工具、夹持零件;
精密捏取:用拇指与食指捏起薄片、线缆或小零件;
手内重定向:不依赖桌面,把物体在手内旋转、平移或换指;
功能性操作:拧旋钮、按按键、插拔接头、使用剪刀和螺丝刀。
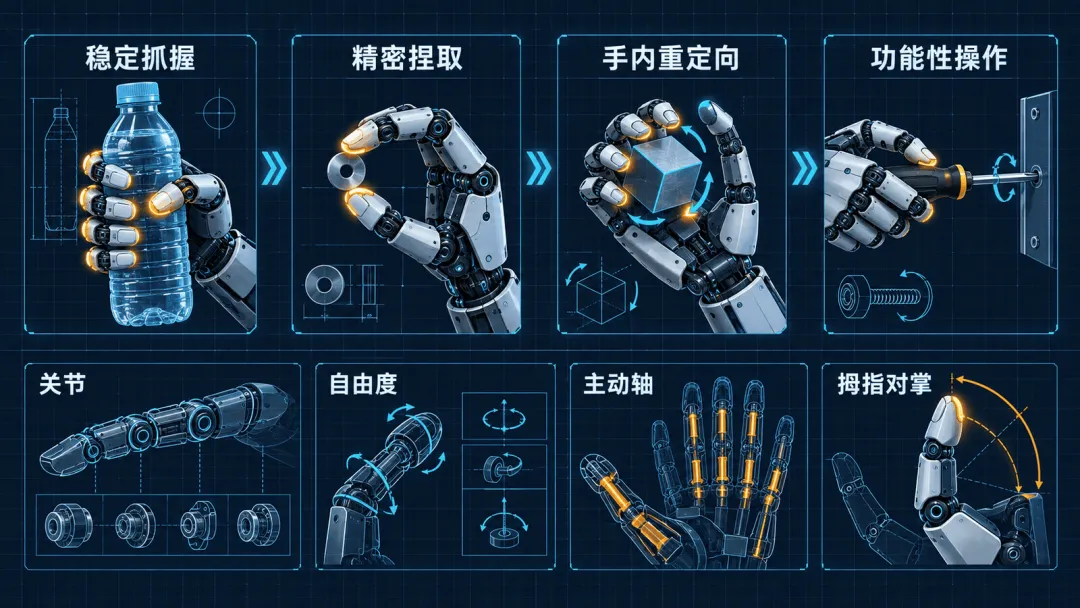
图 3|灵巧性不仅取决于关节数量,还取决于主动轴分配、对掌能力和手内改变物体位姿的能力。
制造业抓型远不止“握”和“捏”。Cutkosky从加工任务中归纳了从强力包络到精密夹持的抓型;GRASP Taxonomy又把单手稳定抓取整理为33类。[37][12]对机器人来说,关键是能否覆盖任务需要的接触位置、力方向和运动方式。
2. 自由度、关节数和驱动数不能混为一谈
产品资料中的“20自由度”可能指可运动关节、独立运动变量,也可能指能单独下令的主动轴,三者不能混用。
**关节自由度(DoF)**描述机构理论上能怎样运动;
**主动自由度(Degree of Actuation)**描述有多少个独立驱动输入;
被动或耦合自由度由弹簧、连杆、差动机构或腱绳带动,不能完全独立控制。
一只手可以有19个关节,却只用一个电机。Pisa/IIT SoftHand以单根腱绳驱动19个柔顺关节,接触后被动贴合物体。[8]多数关节独立驱动能扩大姿态空间和手内操作能力,也会增加电机、编码器、线缆和故障点。
自由度多,不等于手一定灵巧。评价一只手,至少要问清哪些关节能独立控制,哪些动作依靠机械耦合,哪些接触状态能被感知,以及相关能力是否经过负载和寿命测试。
3. 拇指决定了很多“像手”的能力
五根手指承担的任务不同。拇指能否跨过手掌与其他手指形成对掌,直接影响精密捏取、圆柱握持和工具操作。食指侧摆会改变捏取方向,小指一侧的掌部弯曲有助于形成杯状包络。Shadow Dexterous Hand为此保留了拇指多轴运动、四指侧摆和小指侧掌关节;其当前产品以20个主动自由度带动24个运动关节。[7]
只比较“总自由度”很容易误判,自由度怎样分给拇指、各手指与手掌更值得看。
二、六十多年演进:从仿生机构到具身智能终端
灵巧手的历史并不是从人形机器人热潮开始的。它长期沿着假肢、遥操作、工业装配和机器人学四条线交叉演进。
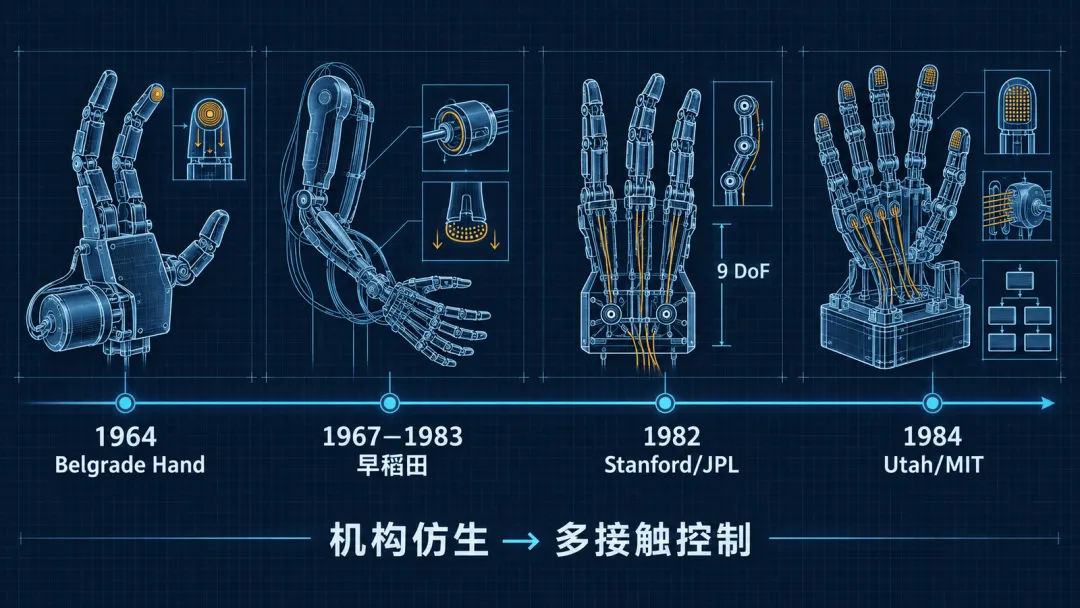
图 4|早期研究从仿生机构和假肢需求出发,逐步建立多指抓取与多接触控制框架。
1. 1960—1970年代:从假肢与仿生机构起步
1964年,南斯拉夫米哈伊洛·卜平研究所研制出公开文献所称的第一版Belgrade Hand。它面向假肢需求,使用单一外部电机、指尖压力反馈和自适应闭合机制,是早期多指仿生手的代表。[1]
早稻田大学从1967年开始研究人工手臂和手。WAM-1在手与臂上合计具有7个自由度;1969年的WAM-2已经在手指上布置位置与压力传感器,使系统能够自动抓取和搬运物体。到1983年,WAM-7采用14个手指自由度演奏简单乐曲。[2]
这些设备已触及三个长期问题:少量驱动怎样带动多关节,触觉怎样进入闭环,人手形态怎样转化为通用操作能力。
2. 1980年代:建立多指抓取的力学与控制框架
1982年,Salisbury与Craig发表Stanford/JPL Hand相关工作,讨论多指机构的运动学、内力和位置—力控制。该手采用三指、每指三关节的腱驱结构,以9个自由度研究稳定抓取和手内操作。[3]
1984年的Utah/MIT Dextrous Hand进一步研究高动态、多自由度、多通道触觉以及分层控制。[4]灵巧手由此逐渐成为可分析、可控的多接触系统,而不只是仿生机构。
3. 1990—2000年代:多传感集成与工程平台形成
德国DLR从1993年前后持续开发机器人手。2001年推出的DLR Hand II具有13个自由度,集成关节与电机位置、关节力矩、温度和六维指尖力传感,并采用笛卡尔阻抗控制。研究团队后来又与哈尔滨工业大学合作发展DLR-HIT系列。[5]
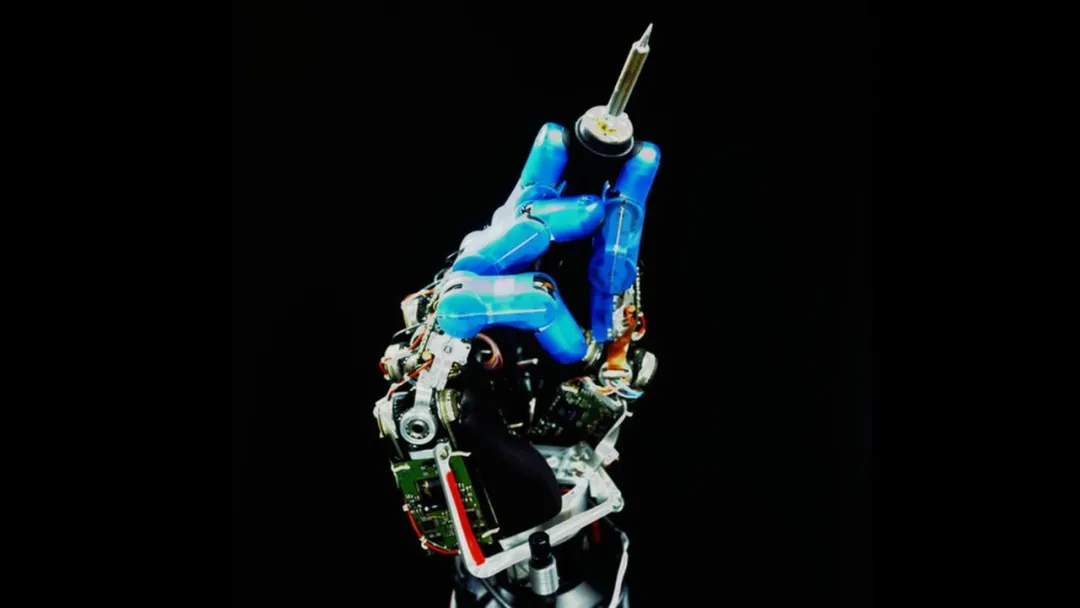
图 5|DLR Hand II把多传感、力矩反馈与阻抗控制集成到同一研究平台。来源:DLR 官网(文末资料[5],图片版权归原机构)。
NASA Robonaut Hand则从明确任务反推设计:它要使用原本为穿戴航天服手套的宇航员设计的工具与接口。1999年的设计论文给出五指、腕部与前臂一体化方案,手和腕共有14个独立自由度;Robonaut 2继续把执行器与电子系统布置在前臂,并增强力控与传感。2011年,Robonaut 2成为首个进入太空的人形机器人。[6]
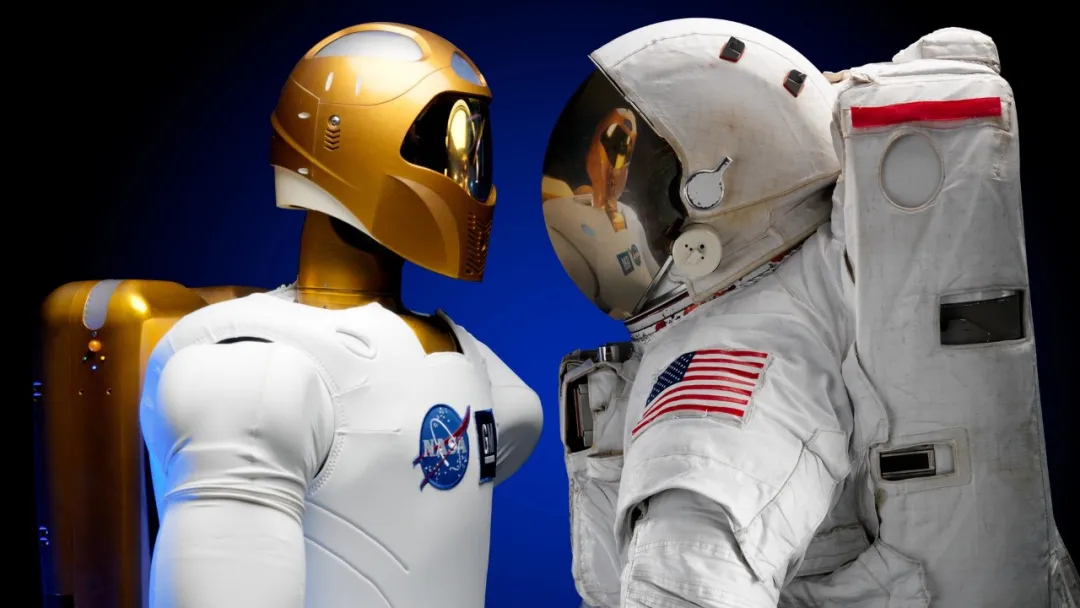
图 6|Robonaut 2代表了从太空工具任务反推手部结构与控制的技术路线。来源:NASA 官网(文末资料[6])。
同期逐步商品化的Shadow Hand,把腱驱、关节位置、腱力、温度、电流与指尖触觉集成到同一研究平台。它后来成为强化学习与遥操作研究的常用硬件。为了接近人手的运动范围,其执行器延伸到了手背和前臂。
4. 2010年代:柔顺、欠驱动与机器人学习兴起
传统路线不断增加独立关节,Pisa/IIT SoftHand则把一部分适应能力交给结构:一个执行器驱动19个柔顺关节,手指在接触物体后自然贴合。独立关节控制因此受限,机构却更简单、更耐冲击,也有利于降低成本和提高接触安全性。[8]
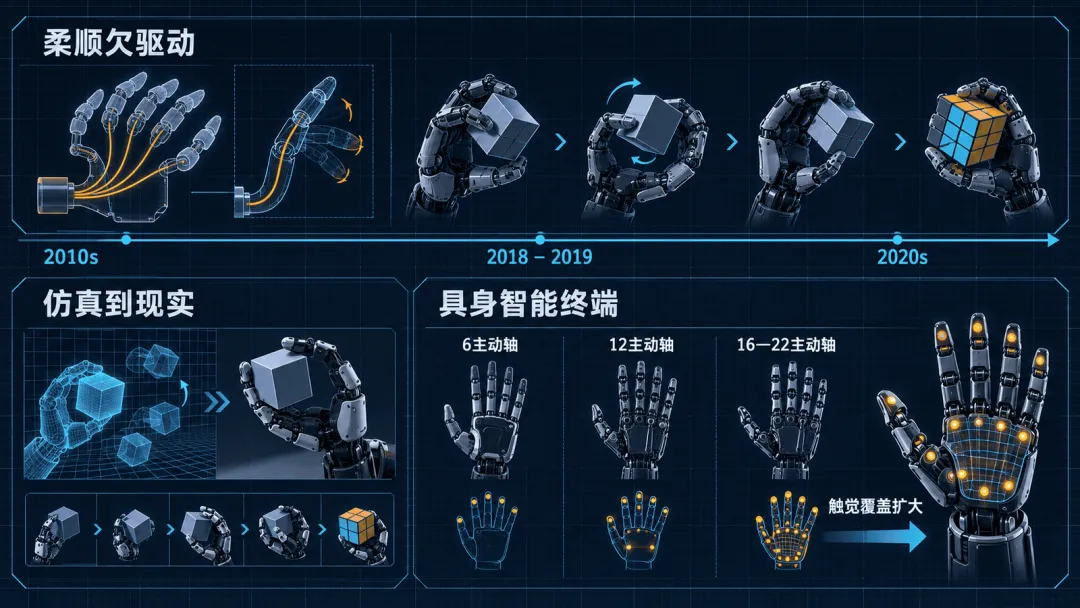
图 7|柔顺欠驱动、仿真学习与人形机器人商品化共同推动灵巧手走向具身智能终端。
2018年,OpenAI Dactyl用Shadow Hand完成方块手内重定向,并通过域随机化把仿真中训练的策略迁移到真实硬件;2019年,系统又完成了单手复原魔方的演示。[9][22]硬件并没有突然换代,变化发生在研究方法上:与其先把手和接触建模得足够精确,不如让策略在带有大量不确定性的模型中学习操作。
5. 2020年代:从科研设备走向人形机器人部件
人形机器人要使用为人设计的门把手、工具、开关和接插件。灵巧手必须同时控制尺寸、重量、功耗、成本和可靠性。
工信部《人形机器人创新发展指导意见》把灵巧手、轻量化与刚柔耦合设计、手臂动态抓取和灵巧作业列为“机器肢”关键方向。[10]研究平台继续增加自由度和触觉,商品化产品则在主动自由度、负载、寿命和价格之间寻找能交付的组合。
三、灵巧手有什么用:它扩展的是机器人的“动作词汇表”
1. 让通用机器人使用人类工具
专用夹具在单一任务上很高效,换一种物体或工序却常要重新设计。灵巧手希望用同一套末端执行器操作已有工具和接口,例如握住螺丝刀并旋转、按下喷壶扳机、抓住门把手开门、取卡并插卡。机器人能用的动作由“夹取、搬运、放置”扩展到捏、拧、拨、搓、压、插、拔和换指。
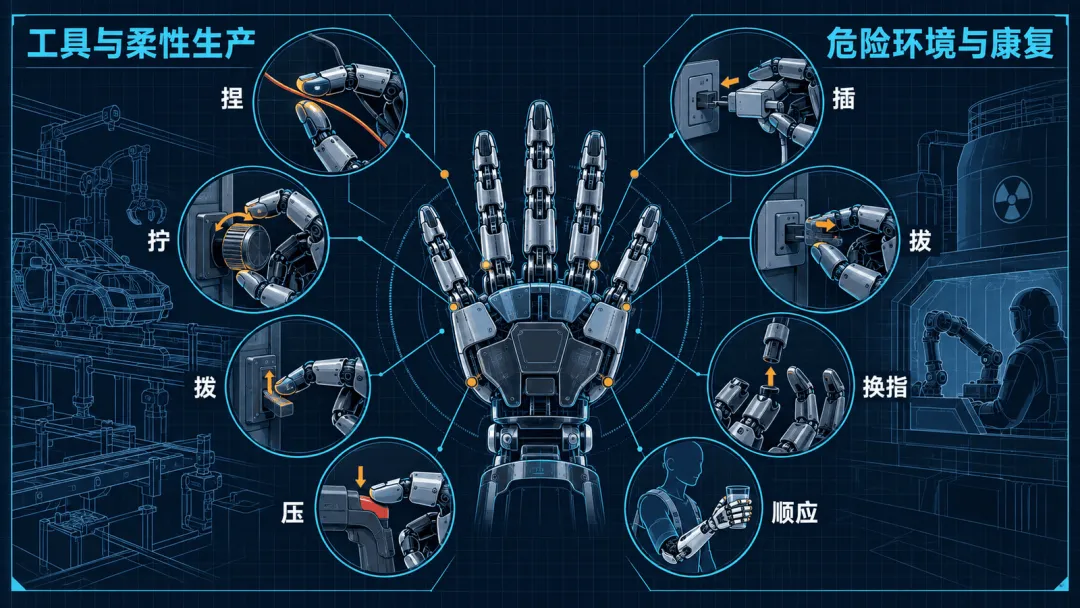
图 8|灵巧手扩展的是机器人的动作词汇,同一硬件要在工具、柔性生产、遥操作与康复任务中切换接触策略。
这类兼容性关系到人形机器人能否复用现有空间、流程与工具。类人形态若不能减少环境改造,仅有外观并没有多少经济价值。