


藻类软体机器人手臂可受光控完成抓取
微小的水下藻类在水流中轻轻摇曳。突然,一道光照在它们身上,它们形成机器人般的手臂,开始捡起小石块并把它们放进漂浮的篮子里。听起来像科幻小说,但荷兰代尔夫特理工大学的研究人员创造了一种小型软体机器人手臂,其表面覆盖着微小藻类,能够抓取和提起物体。而且它由光驱动。近日,这项进展发表在《自然—通讯》上。
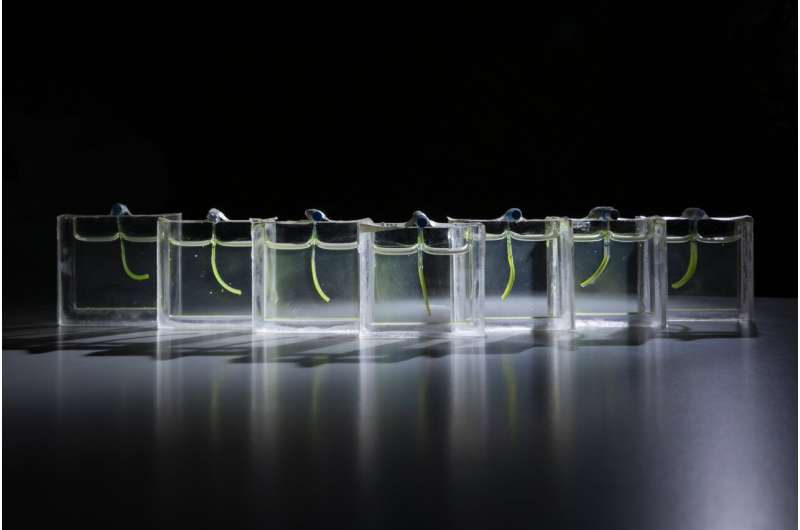
藻类软体机器人。 图片来源:代尔夫特理工大学 这个微型机器人手臂可以执行由光控制的大幅、可逆的弯曲运动。“我们的概念验证执行器是一条绿色柔软的条带,由两种不同的水凝胶层制成,其表面生长着微藻。”论文通讯作者Marie-Eve Aubin-Tam说。“它大约2厘米长、1毫米厚。当暴露于变化的光照条件时,条带可以来回弯曲。执行器的形状可以很容易地改变,以实现不同的运动和功能。” 该机器人的运动可用于简单任务,例如抓取和操作小物体,尤其是在水下环境中,柔软温和的操作可能很有用。 除了抓取之外,该机器人还可以再现自然界中的运动。例如,其光控弯曲可以融入百叶窗或农业装置中,使其响应光线而改变形状或方向。这些演示表明,基本的弯曲运动可以发展为软体机器人和仿生功能。 但Aubin-Tam承认,科学家往往受内在好奇心驱动,“我们并不是从某个具体应用开始的。我们的目标一直是将活体材料研究提升到新的水平。我们想探索当活细胞被整合到功能材料中时,什么会成为可能。” 微藻通过其代谢驱动执行器,而代谢依赖于光。在光照期间,藻类利用光能和CO?通过光合作用以糖的形式制造其细胞“燃料”,同时它们还利用氮来构建细胞组分。这些过程共同提高了水凝胶中的pH值。 研究人员表示,由于两种水凝胶层对pH变化的响应不同,它们膨胀程度不同,导致条带弯曲。当光被关闭时,细胞燃料被“燃烧”,释放CO?,使pH值回落。在10秒内,执行器已经开始向相反方向弯曲。 据Aubin-Tam说,从长远来看,他们的新技术可能有助于构建更加自主和环境响应型的软体机器人系统。“微藻是类似植物的生物,在很大程度上是自我维持的。它们通过光合作用利用光作为能源,这使执行器有可能在极少外部输入的情况下长期运行。理论上,运行基于这项技术的系统不需要大量能量。老实说,直接可视化微生物中的代谢活动本身也令人兴奋。看到合成材料实际上将藻类的生物响应转化为机械运动。”